De perfecte bocht

Een ‘perfecte’ bocht rijden blijft iets magisch. Kijken, inschatten, de juiste positie innemen en met de juiste snelheid aankomen. Een heleboel handelingen en processen komen samen in één klein moment. En voordat je het weet, ben je de bocht alweer uit. De vraag is alleen: gaf die bocht je een voldaan gevoel? Of had het beter gekund? Met deze tips vergroot je de kans dat iedere bocht soepel, veilig én prettig aanvoelt.
Ervaren motorrijders weten dat een motor heel anders stuurt dan een motor. Zit je in je auto en komt er een bocht naar rechts, dan draai je aan je stuur zodat je naar rechts gaat. Is de bocht scherper dan gedacht? Dan stuur je gewoon nog iets verder naar rechts door.
Met een motor werkt dat heel anders en heb je te maken met het gyroscopische effect. Een bekend voorbeeld hiervan – wat voor niet-motorrijders lastig te begrijpen is – is het ‘contrasturen’ (counter steering). Trek je aan het rechterhandvat om naar rechts te gaan? Dan zorgt het gyroscopische effect er juist voor dat je naar links zal gaan, en vice versa. Duw je tegen diezelfde stuurhelft, dan zal de bocht naar rechts ineens wel lukken. Hoe sneller je rijdt, hoe sterker deze kracht wordt.
De basis
Een goede bocht begint niet bij het insturen, maar al veel eerder. Er bestaat namelijk geen ideale bochtenlijn die altijd werkt. Daarvoor verschillen wegen, omstandigheden en verkeerssituaties te veel van elkaar.
Tijdens het rijden ben je voortdurend bezig met een vast denkproces, dat bestaat uit het afwerken van taakprocessen. Je neemt waar, voorspelt wat er kan gebeuren, bepaalt de veiligste aanpak, maakt een keuze en voert die vervolgens uit. Verandert de situatie onderweg? Dan begin je dat proces opnieuw. Vaak gebeurt dat zonder dat je er bewust bij stilstaat.
Bij een bocht werkt dat precies hetzelfde. Je ziet bijvoorbeeld dat een bomenrij of lantaarnpalen afbuigen en weet daardoor dat er een bocht aankomt. Tegelijk houd je rekening met mogelijke tegenliggers, een uitrit, losliggend grind of ander vuil op het wegdek. Op basis van al die signalen maak je een inschatting van wat je kunt verwachten en bepaal je hoe je de bocht wilt aanpakken.
De ideale bochtenlijn
Waarom gaat het dan toch soms mis? Meestal ontstaat een fout al in de eerste twee stappen van dat denkproces: waarnemen en inschatten. Zie je de bocht te laat of schat je hem verkeerd in, dan wordt het lastig om daarna nog de juiste lijn te rijden. Ook zelfkennis speelt daarbij een belangrijke rol. Kun je echt wat je denkt dat je kunt? Vooral bij mannelijke motorrijders blijkt die inschatting soms optimistischer dan de werkelijkheid.
Juist omdat iedere situatie anders is, is er eigenlijk geen ideale of standaard bochtenlijn. Toch kunnen we in de basis wel spreken van een vaste aanpak, die je altijd kunt toepassen. Bij een bocht naar rechts, start je tegen de middenasstreep, waarna je vervolgens naar de binnenkant van de bocht (apex) stuurt om ook hier weer uiteindelijk in het midden uit te komen.
Zie die lijn niet als een vaste regel, maar als een uitgangspunt. Uiteindelijk bepalen de weg, het verkeer en de omstandigheden steeds opnieuw wat de veiligste keuze is. Net als bij rekenen op school is het belangrijker om te weten welke techniek je toepast om het antwoord te krijgen dan het antwoord zelf.
Stap voor stap
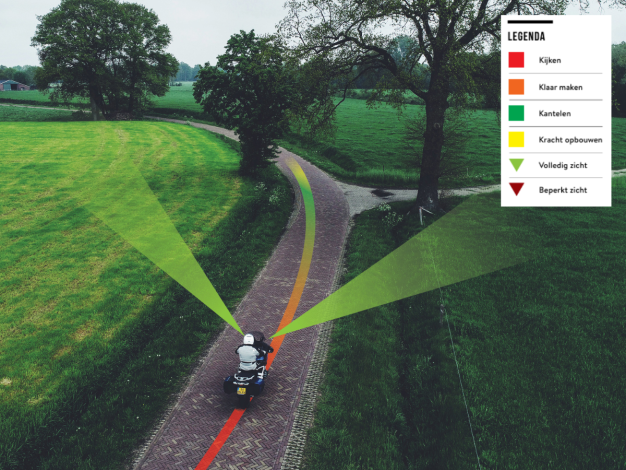
Om een bocht technisch goed te kunnen rijden, verdelen we deze altijd in vier stukken. Dit zijn de vier K’s:
- Kijken
- Klaarmaken
- Kantelen
- Kracht opbouwen
Kijken
Alles begint met kijken. Hoe eerder je ziet dat er een bocht aankomt, hoe meer tijd je hebt om je voor te bereiden. Let bijvoorbeeld op bomenrijen, lantaarnpalen, bermpaaltjes of andere herkenningspunten die laten zien hoe de weg verder loopt.
Vervolgens beoordeel je wat je ziet. Is het een flauwe of juist scherpe bocht? Zijn er uitritten, tegenliggers of ander verkeer waar je rekening mee moet houden? Hoe is het wegdek? Ligt er misschien zand of grind, of is het zicht beperkt? Al die informatie bepaalt hoe je de bocht gaat rijden.
Klaarmaken
Op basis van wat je hebt waargenomen, maak je een plan. Kies je rijlijn, pas je snelheid aan en zorg dat je vóór de bocht in de juiste versnelling zit. Begin hier ruim op tijd mee, want dit denkproces kost tijd. Heb je besloten hoe je de bocht gaat uitvoeren, zorg dan dat je klaar bent voordat de bocht begint.
Kantelen
Nu volgt het kantelpunt. Dit is een heel kort moment waarbij je de motor kantelt en door de bocht stuurt.
Kracht opbouwen
Zodra de motor stabiel door de bocht gaat, begin je weer met het opbouwen van de kracht. Een trekkende motorfiets stuurt namelijk makkelijker dan een motor die in de bocht afremt.
De aanpak van verschillende soorten bochten
Situatie 1 – Flauwe bocht
K1 Ik zie een flauwe bocht die ik goed kan overzien. Mijn voorspelling is dat ik geen speciale actie hoef te ondernemen met betrekking tot positie, snelheid en/of versnelling.
K2 Ik blijf gewoon neutraal in het midden van mijn vrije ruimte rijden. In dit geval is dat midden op de weg.
K3 Hier is bijna geen sprake van kantelen. Een minimale stuurbeweging is voldoende door iets aan de binnenzijde (links) tegen het stuur te duwen.
K4 Aangezien de snelheid niet is aangepast, is extra kracht opbouwen hier ook niet nodig.
Situatie 2 – Onoverzichtelijke bocht

K1 Ik zie een onoverzichtelijke bocht. Mijn voorspelling is dat ik niet kan zien of er tegenliggers zijn, of er een uitrit is na de bocht en hoe scherp de bocht is. Kortom, ik heb eigenlijk heel weinig informatie om een goed plan te maken.
K2 Omdat ik geen plan kan maken, kies ik voor een positie waarbij ik nog alle kanten op kan mocht er ineens een tegenligger aankomen. Ik breng mijn snelheid drastisch omlaag en schakel terug naar de tweede versnelling. Ik nader de bocht voorzichtig en blijf alert op wat er mogelijk kan gebeuren.
K3 Vlak voor het moment dat ik de bocht volledig kan doorkijken, stuur ik de motor de bocht door. Ik zorg ervoor dat ik zoveel mogelijk in het midden van de weg uitkom, maar houd tegelijkertijd de mogelijkheid open om nog verder naar rechts te sturen als er toch een tegenligger aankomt.
K4 Als ik volledig zicht heb en zeker weet dat het kan, voer ik het tempo weer op.
Situatie 3 – Overzichtelijke bocht

K1 Ik zie een redelijk overzichtelijke bocht en signaleer een tegenligger. Verder heb ik opgemerkt dat de weg relatief smal is. Ik ga er altijd vanuit dat de tegenligger mij niet, of pas heel laat, ziet. Ik kan misschien precies wegvallen achter een navigatiesysteem aan de voorruit. Voor mij betekent dit dat ik zelf de regie wil bepalen over wat er misschien kan gebeuren. Ik wil hierbij dus niet afhankelijk zijn van het gedrag van de tegenligger.
K2 Ik kies een positie van waaruit ik volledig aan de rechterkant van de weg door de bocht kan blijven rijden. Verder zoek ik ook alvast een uitweg in de berm voor het geval de auto mij toch niet ziet en op mijn weghelft komt. Ik pas verder de snelheid iets aan en schakel een versnelling terug. Mijn ogen blijven scannen tussen waar ik heen wil, de tegenligger en het wegdek.
K3 Ik kantel de motor pas echt door, nadat ik de auto ben gepasseerd en kom daarna weer in het midden van de weg uit.
K4 Direct nadat de auto weg is, geef ik weer meer gas.
Situatie 4 – Bocht met uitrit

K1 Ik zie een onoverzichtelijke bocht. Mijn voorspelling is dat ik niet kan zien of er tegenliggers zijn, of er een uitrit is na de bocht of hoe scherp de bocht is. Mijn plan is om mijn snelheid en positie op de weg zodanig aan te passen dat ik – als het nodig is – nog alle kanten op kan.
Ik houd daarom altijd rekening met het onverwachte en bereid me voor op wat er mogelijk kan gebeuren. Ik scan ook de omgeving verder af. In dit geval zie ik al heel vroeg de speelgoedtractor, wat betekent dat er een (boeren)erf ligt waar kinderen kunnen spelen.
K2 Ik bereid me voor door mijn snelheid omlaag te brengen, terug te schakelen en een positie op de weg te kiezen waarbij ik zover mogelijk de bocht kan doorkijken. Ik zorg hierbij ook altijd dat ik voldoende tijd heb om ruimte te maken mocht er een tegenligger naderen.
K3 In deze bocht is het vanwege de auto die de uitrit verlaat zelfs noodzakelijk om de andere kant op te kantelen en ruimte te maken voor de auto. De bestuurder moet de neus van zijn auto wel op de weg zetten omdat hij anders geen zicht op de bocht heeft.
Kortom, een risicovolle situatie waarbij ik graag de regie in handen houd om de afloop zelf te kunnen bepalen. Niemand is hier echt schuldig mocht het fout gaan, maar als motorrijder ben je wel altijd de grootste verliezer. Alleen door zelf de regie te houden kun je in deze situatie zonder problemen je weg vervolgen, als winnaar.
K4 Als ik de situatie onder controle heb en kan overzien, geef ik weer gas bij.
Motortrainingen voor de bocht
Zowel in de KNMV-motortraining Masterclass Cornering als de motortraining Corner Control zijn we bezig met het maken van een soort aanvalsstrategie voor een bocht.
In Corner Control – op een afgesloten circuit – ligt de nadruk meer op stuurtechniek, kijken en zithouding.
In de Masterclass Cornering – op de openbare weg – ligt de focus juist meer op het herkennen en inschatten van risico’s. Bekijk hier het volledige cursusaanbod.
Dit artikel stond eerder in Grip en is oorspronkelijk geschreven door Tom van Appeldoorn en bewerkt door Lisa Ginus.
